

Инерциальная навигационная система ардуино поставщик
В последнее время наблюдается повышенный интерес к созданию инерциальных навигационных систем на базе Arduino. На рынке много предложений, и легко попасть впросак, получив не то, что нужно. Часто встречаются обещания 'магии' – мгновенно получить точную навигацию из недорогого микроконтроллера. В реальности же все гораздо сложнее. Попытаюсь поделиться опытом, описать трудности, с которыми сталкивались, и оценить реальные перспективы.
Что стоит за обещаниями дешевой навигации?
В основе работы инерциальной системы навигации лежит измерение ускорений и угловых скоростей. Микроконтроллер, такой как Arduino, получает данные от акселерометров и гироскопов (IMU - Inertial Measurement Unit) и обрабатывает их для определения ориентации и перемещения. Звучит просто, но на практике возникает множество проблем: дрейф, погрешности, влияние внешних факторов (вибрации, температура). Именно эти факторы и делают разработку надежной инерциальной системы навигации серьезной инженерной задачей, а не просто сборкой готового решения.
Многие 'поставщики' инерциальных навигационных систем для Arduino предлагают готовые модули. Внешне они выглядят привлекательно: компактные, с простым интерфейсом. Однако, важно понимать, что 'простота' часто скрывает сложность реализации. Например, не все модули имеют достаточно высокую точность и стабильность для реальных приложений. И часто не указывают о специфических условиях, при которых их производительность может существенно ухудшиться.
Проблема дрейфа и фильтрации данных
Одной из главных проблем инерциальной навигации является дрейф. Это постепенное накопление ошибок при интегрировании ускорений и угловых скоростей. В результате, после некоторого времени работы, определение положения системы становится все менее точным. Для борьбы с дрейфом используются сложные алгоритмы фильтрации, такие как фильтр Калмана или фильтр частиц. Реализация этих фильтров требует значительных вычислительных ресурсов и опыта программирования.
Мы столкнулись с этой проблемой при разработке системы позиционирования для роботизированной платформы. Изначально мы использовали простой фильтр Калмана, но дрейф оставался значительным. В итоге, пришлось перейти к более сложной реализации с использованием нескольких датчиков и комбинированных фильтров. Это значительно увеличило время разработки и требования к вычислительной мощности, но позволило добиться приемлемой точности.
Реальные варианты и альтернативы
Несмотря на сложности, существуют вполне работоспособные решения на базе Arduino для инерциальной навигации. Выбор конкретного решения зависит от требований к точности, времени работы и стоимости. Некоторые популярные модули IMU от компаний вроде MPU6050, LSM303DLHC, и других, вполне пригодны для использования в небольших проектах.
Кроме того, стоит рассмотреть возможность использования готовых библиотек и SDK для упрощения разработки. Существуют библиотеки, реализующие сложные алгоритмы фильтрации и компенсации ошибок. Они значительно сокращают время разработки и повышают надежность системы. ООО Ухань Ликоф Технологии предлагает решения, которые сочетают в себе аппаратные компоненты и программное обеспечение, оптимизированное для Arduino. Наш опыт показывает, что правильно подобранный комплект может существенно облегчить задачу разработчика. (https://www.licofgyro.ru)
Опыт с различными IMU и их характеристиками
Мы тестировали различные IMU, включая модули от разных производителей. Оказалось, что не всегда более дорогая IMU гарантирует более высокую точность. Важно учитывать характеристики датчиков, такие как уровень шума, температурная стабильность, диапазон измерений. Кроме того, необходимо учитывать качество изготовления и реальную производительность.
Например, мы пытались использовать дешевый модуль IMU, который оказался весьма чувствительным к вибрациям. В результате, определения положения системы становились неточными и нестабильными. Пришлось отказаться от этого модуля и выбрать более надежный вариант, хотя он и стоил дороже.
Комбинирование с другими сенсорами
Часто для повышения точности и надежности инерциальной системы навигации используют комбинацию с другими сенсорами, такими как GPS, магнитометры, ультразвуковые датчики, камеры. Это позволяет компенсировать недостатки каждого отдельного сенсора и повысить общую точность определения положения системы.
Например, мы интегрировали данные от GPS и IMU для создания гибридной системы навигации. GPS обеспечивает точное определение местоположения в открытых пространствах, а IMU обеспечивает работу системы в закрытых помещениях или при отсутствии сигнала GPS. Такая комбинация позволила нам создать более надежную и точную систему позиционирования.
Перспективы развития и что ждет поставщиков
Рынок инерциальных навигационных систем для Arduino постоянно развивается. Появляются новые датчики с более высокой точностью и стабильностью. Разрабатываются более эффективные алгоритмы фильтрации и компенсации ошибок. Все это делает инерциальную навигацию все более привлекательной для различных приложений.
ООО Ухань Ликоф Технологии продолжает активно разрабатывать новые решения для инерциальной навигации на базе Arduino. Мы следим за новейшими тенденциями в области навигационных технологий и стремимся предлагать нашим клиентам самые современные и надежные решения. Мы понимаем, что конкуренция высока, и надежность и качество - ключ к долгосрочному успеху.
Важно понимать, что поставщик инерциальных навигационных систем - это не просто продавец компонентов, это партнер, который может помочь в решении сложных инженерных задач. Опытный поставщик может предложить оптимальное решение для конкретного приложения, предоставить техническую поддержку и помочь в настройке и отладке системы.
Соответствующая продукция
Соответствующая продукция

Самые продаваемые продукты
Самые продаваемые продукты-
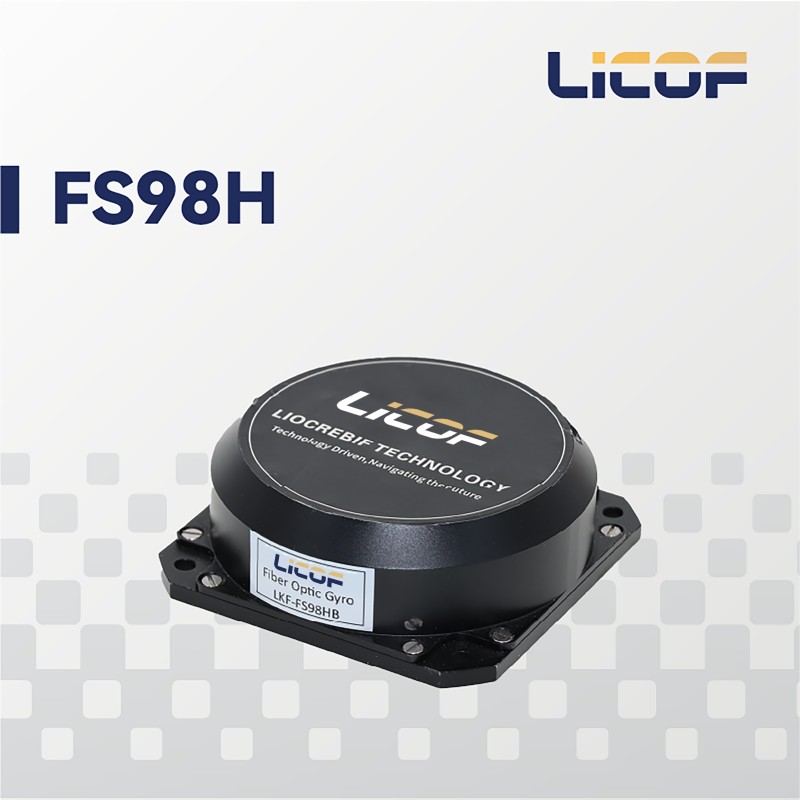 Одноосевой волоконно-оптический гироскоп FS98H
-
 Одноосевой MEMS-гироскоп
-
 MSU104 Высокоточный инерциальный измерительный блок MEMS
-
 Машина для намотки волоконно-оптических катушек серии RH
-
 Многофункциональная платформа для тестирования волоконно-оптических катушек FMTP
-
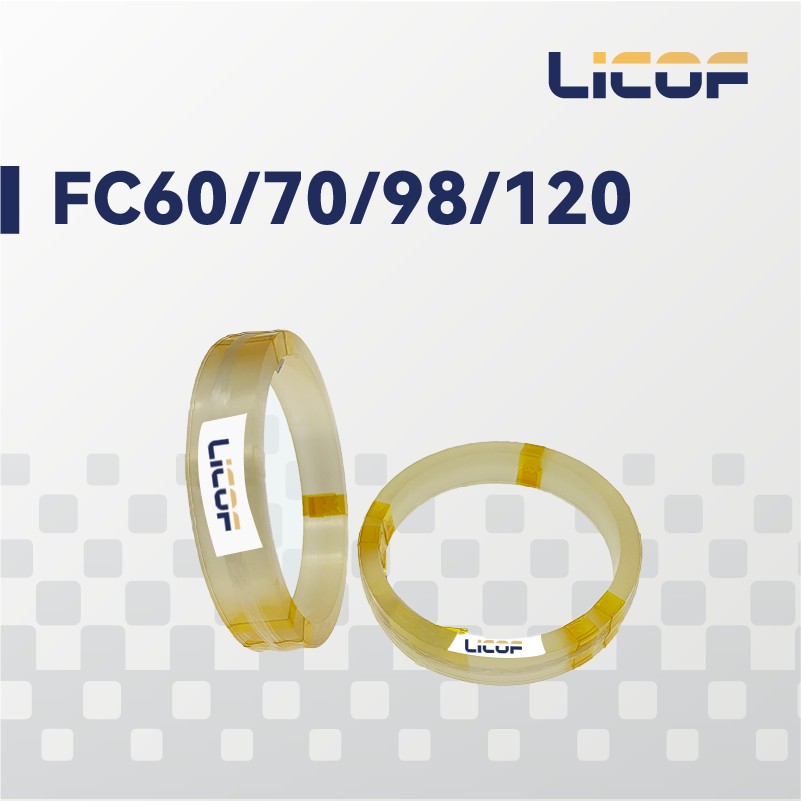 Поляризационно-сохраняющая волоконно-оптическая катушка FC60/70/98/120
-
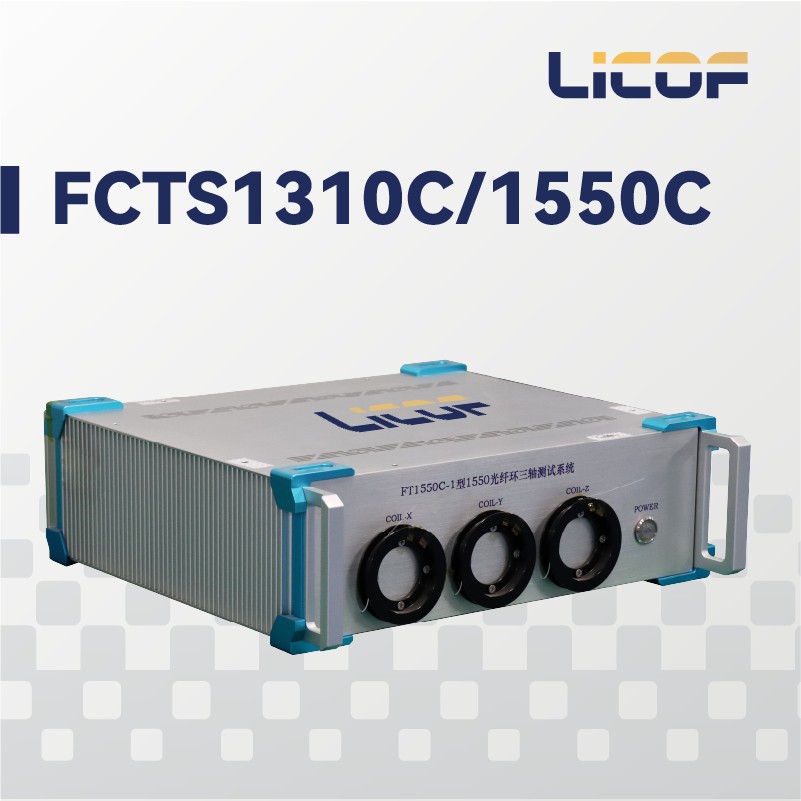 Система трёхосевых испытаний волоконно-оптических катушек FCTS1310C/1550C
-
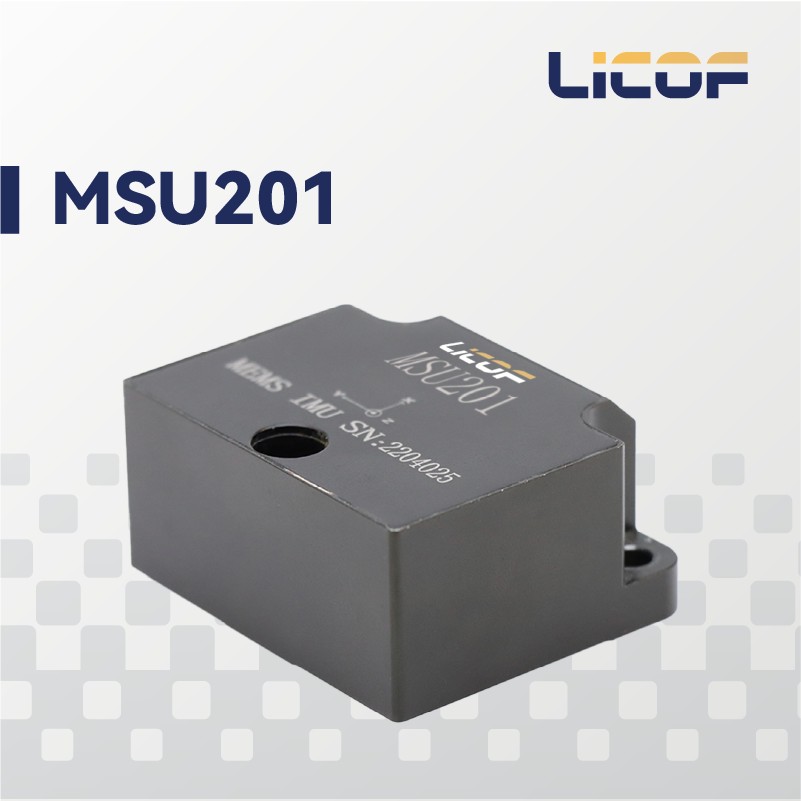 Высокодинамический MEMS-инерциальный измерительный модуль MSU201
-
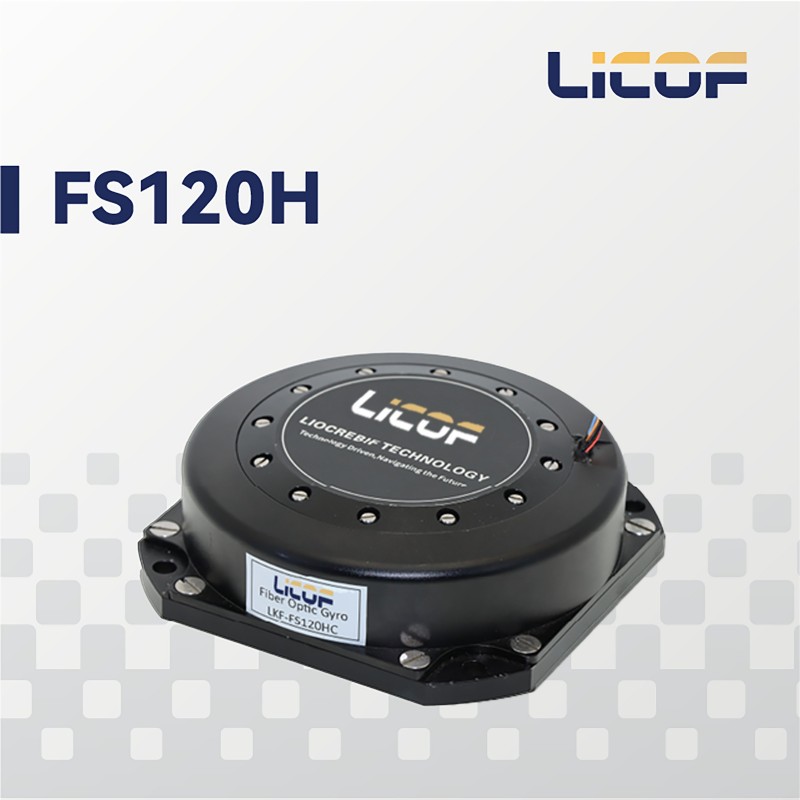 Двухосевой волоконно-оптический гироскоп F2X70
-
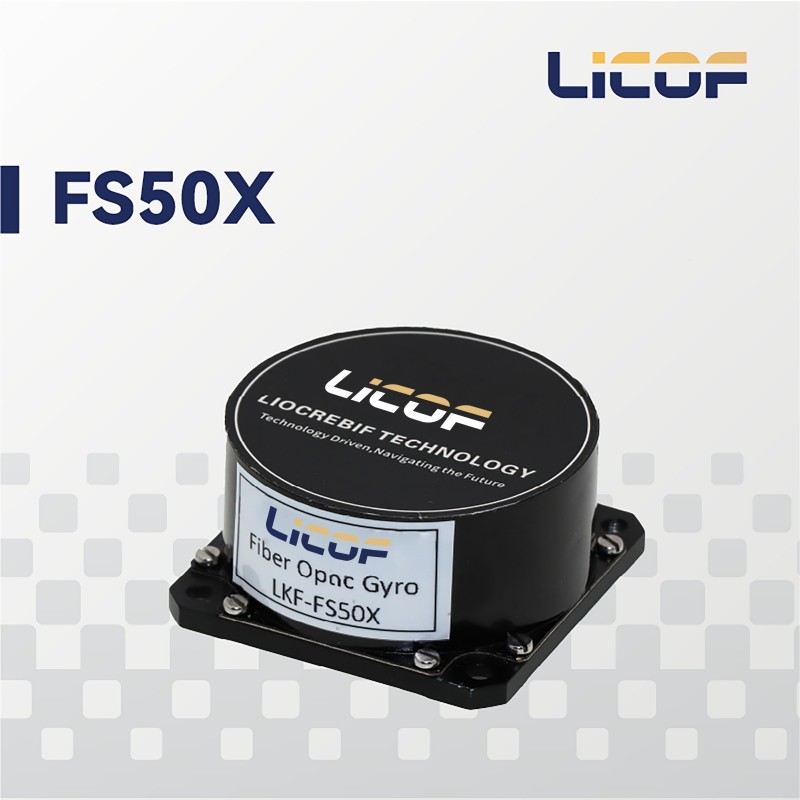 Одноосевой волоконно-оптический гироскоп FS50X
-
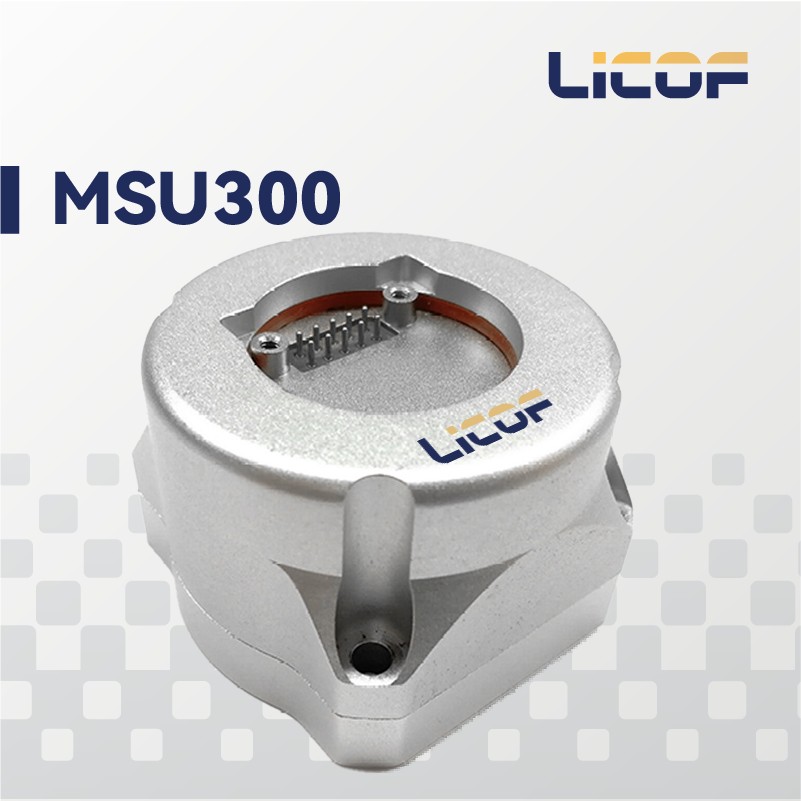 Высокоточный MEMS-инерциальный измерительный блок MSU300
-
 Оптический приёмный модуль PIN-FET
Связанный поиск
Связанный поиск- Погрешности инерциальных навигационных систем производитель
- Три гироскопа поставщик
- Волоконно оптический гироскоп производители
- Высокоточный акселерометр для инс поставщики
- гироскоп mpu 6050
- Полусферический гироскоп цена
- Цифровой акселерометр 3 оси производитель
- Sld источник света 1550нм производители
- Твердотельный гироскоп поставщики
- Imu на волоконном гироскопе цена