

Математические основы инерциальных навигационных систем производитель
Наверное, многие считают, что производитель инерциальных навигационных систем (ИНС) – это просто кто-то, кто собирает готовые модули. А ведь там, под оболочкой, – сложнейшая математика, требующая глубокого понимания физики и обработки данных. Часто сталкиваешься с тем, что инженеры, занимающиеся проектированием датчиков, мало что знают о фильтрах Калмана или других алгоритмах интеграции данных. И наоборот, математики, отлично разбирающиеся в теории, совершенно не имеют представления о реальных проблемах, возникающих при работе с оборудованием. И вот этот разрыв часто приводит к неоптимальным решениям, и, как следствие, к проблемам с точностью и надежностью всей системы.
Ключевые математические алгоритмы в ИНС
Если говорить о математической основе, то тут список можно развернуть на несколько страниц. Но я бы выделил несколько наиболее важных алгоритмов. Конечно, это интегрирование данных, получение скорости и положения из угловых скоростей. Здесь важно не просто интегрировать, а интегрировать с учетом шумов и погрешностей датчиков. Затем идёт фильтрация данных – и тут на сцену выходит, пожалуй, самый популярный – фильтр Калмана. Он позволяет оценивать состояние системы, учитывая не только данные с датчиков, но и модель движения объекта. В более сложных системах используют экстенсивный или ускоренный фильтр Калмана.
Нельзя забывать и про калибровку. Ошибка в калибровке датчиков может привести к серьезным сбоям в работе ИНС. Поэтому калибровка должна быть максимально точной и учитывать нелинейности работы датчиков. Мы в ООО Ухань Ликоф Технологии используем собственные методики калибровки, основанные на физических моделях и статистических методах. Например, для гироскопов используем методы, основанные на измерении угла отклонения от горизонта при приложении известной силы.
Проблемы и вызовы в реализации ИНС
В реальных условиях работы ИНС возникают различные проблемы, которые необходимо учитывать при проектировании. Например, влияние вибраций и ускорений может существенно повлиять на точность измерений. Поэтому важно использовать датчики, устойчивые к вибрациям, и применять алгоритмы, которые учитывают эти эффекты. Еще одна проблема – это дрейф датчиков. Со временем характеристики датчиков меняются, что приводит к накоплению ошибки. Для борьбы с дрейфом используют методы периодической калибровки и компенсации.
Помню один случай, когда мы разрабатывали ИНС для роботизированного оборудования. В процессе тестирования выяснилось, что система сильно чувствительна к электромагнитным помехам. Пришлось использовать экранирование датчиков и применять алгоритмы фильтрации, устойчивые к помехам. Это потребовало значительных усилий, но в итоге мы добились требуемой точности.
Оптимизация и аппаратная реализация
Математика – это, конечно, важно, но не менее важна и аппаратная реализация. Например, выбор микроконтроллера или DSP, разработка схем управления датчиками, оптимизация алгоритмов для конкретной аппаратной платформы – все это играет важную роль в производительности ИНС. Мы часто экспериментируем с различными аппаратными решениями, чтобы найти оптимальный вариант для каждого конкретного проекта.
Возьмем, к примеру, разработку ИНС для авиационных дронов. Там важна не только высокая точность, но и малый вес и энергопотребление. Поэтому мы используем современные микроконтроллеры с низким энергопотреблением и оптимизируем алгоритмы для минимального использования ресурсов. Также, важным аспектом является интеграция различных датчиков – акселерометров, гироскопов, магнитометров, GPS и инерциальных датчиков, что требует сложной синхронизации и обработки данных. Для этих целей мы применяем специализированные аппаратные модули.
Современные тенденции и перспективы
Сейчас активно развиваются новые технологии, которые могут существенно улучшить характеристики ИНС. Например, используются сенсоры на основе MEMS (Micro-Electro-Mechanical Systems), которые являются компактными и недорогими. Также, появляются новые алгоритмы обработки данных, основанные на машинном обучении. Машинное обучение может использоваться для компенсации шумов и погрешностей датчиков, а также для адаптации системы к изменяющимся условиям работы.
ООО Ухань Ликоф Технологии активно следит за этими тенденциями и внедряет их в свои разработки. Например, мы сейчас работаем над проектом ИНС, использующей алгоритмы машинного обучения для улучшения точности позиционирования в условиях помех. Это сложный, но очень перспективный проект, который может существенно расширить возможности наших систем. Мы верим, что в ближайшем будущем ИНС станут еще более точными, надежными и доступными.
Примеры успешных проектов
В рамках сотрудничества с разными партнерами, мы успешно реализовали проекты, отнологичные в различных областях. Это и разработка систем для автоматизированных транспортных средств, и навигационные системы для морских судов, и системы для точного позиционирования в строительстве. Каждый из этих проектов представлял собой уникальную задачу, требующую индивидуального подхода и глубокого понимания специфики предметной области.
Оптимизация разработки и тестирования
Важным аспектом работы с инерциальными навигационными системами производитель является эффективная организация процесса разработки и тестирования. Мы активно используем современные инструменты для моделирования и симуляции, что позволяет сократить время разработки и снизить риски.
Соответствующая продукция
Соответствующая продукция
Самые продаваемые продукты
Самые продаваемые продукты-
 Сверхлюминесцентный диод SLD
-
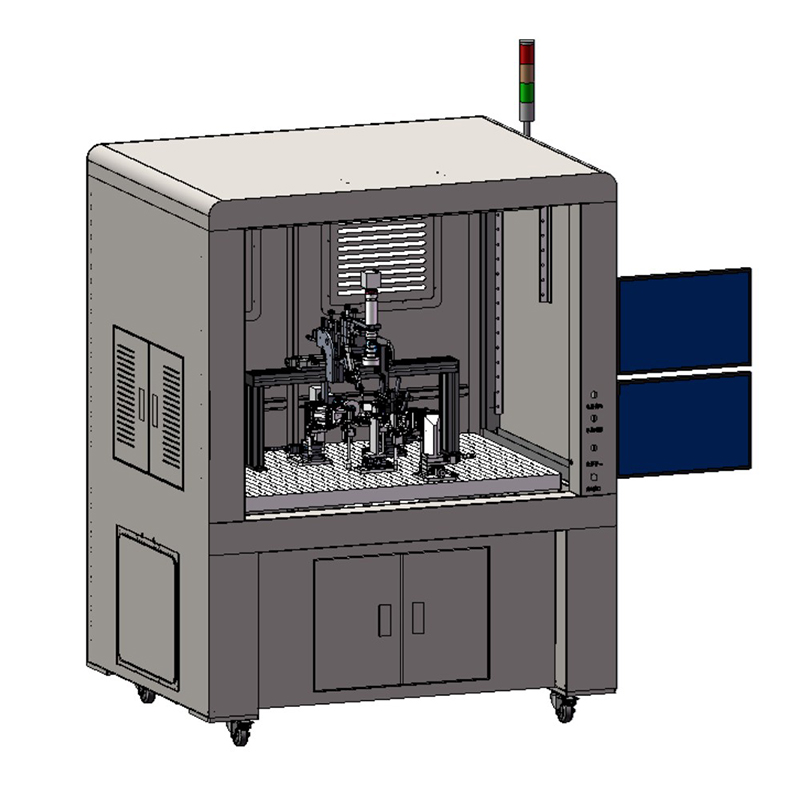 Система автоматического сопряжения Y-волновода
-
 Устойчивый к высоким перегрузкам MEMS-инерциальный измерительный блок HG100A
-
 Трёхосевой MEMS-гироскопический модуль MTG200
-
 Поляризационно-сохраняющее волокно PMF для намотки катушек
-
 Волоконно-оптическая инерциальная/спутниковая комбинированная навигационная система FSI301
-
 Трёхосевой волоконно-оптический гироскопический измерительный модуль F3X50/01A
-
 Трёхосевой волоконно-оптический гироскоп F3G40
-
 Одноосевой волоконно-оптический гироскоп FS98H
-
 Многофункциональный интегрированный Y-образный волноводный модулятор MIOC
-
 Модуль защиты от помех по оптическому волокну для БПЛА/FPV-дрона
-
 MSU104 Высокоточный инерциальный измерительный блок MEMS
Связанный поиск
Связанный поиск- тест вибрации акселерометра
- 6 осевой гироскоп производители
- Модуль антиглушения для дронов цена
- Гироскоп схема производитель
- Основы построения бесплатформенных инерциальных навигационных систем поставщик
- Акселерометр с температурной компенсацией поставщики
- производство измерений и испытаний электрооборудования
- Оборудование для производства оптоволоконных колец поставщики
- Точность гироскопа 0.01°/ч производители
- инерциальные навигационные системы ins