

Математические основы инерциальных навигационных систем производители
Инерциальные навигационные системы (ИНС) – штука непростая. Многие воспринимают их как черную ящик, который магическим образом определяет положение. На самом деле, за кажущейся простотой скрывается очень глубокая математика. Часто слышу, как инженеры недооценивают роль точности начальной ориентации и калибровки – это, пожалуй, самые 'больные' места в разработке и производстве. Попытался сегодня разобраться, какие вызовы стоят перед производителями и как эта математика на практике влияет на конечный продукт. Заметил, что в последнее время все больше внимания уделяется не только 'железу', но и программному обеспечению, обрабатывающему огромные объемы данных от датчиков.
Что такое и как работают ИНС: краткий обзор
Для начала – напоминалка. ИНС – это системы, определяющие движение и ориентацию объекта без внешних сигналов (GPS, радиомаяки и т.д.). Они основаны на измерениях ускорения и угловой скорости. Датчики (акселерометры и гироскопы) собирают эти данные, которые затем обрабатываются алгоритмами, например, с помощью интегральных уравнений. Изначальное положение и ориентация задаются как начальные условия, а затем, на основе непрерывного расчета изменений, вычисляется текущее положение и ориентация.
Здесь важно понимать, что любая ошибка в измерениях накапливается со временем. Именно поэтому необходима постоянная калибровка и сложные алгоритмы фильтрации данных (например, фильтр Калмана). Качество датчиков, их стабильность и чувствительность напрямую влияют на общую точность системы. Оптические гироскопы, например, сейчас становятся все популярнее, но у них есть свои особенности – чувствительность к вибрациям и температурным изменениям.
Математические основы: интегралы и дифференциальные уравнения
В основе работы ИНС лежат, прежде всего, интегральные уравнения. Начнем с простого: ускорение – это вторая производная положения по времени, а угловая скорость – это вторая производная углового положения по времени. Чтобы получить положение, нужно интегрировать ускорение по времени, а для углового положения – интегрировать угловую скорость. На практике это не так просто, как кажется, потому что измерения не идеальны, и всегда есть шум. Именно здесь в игру вступают дифференциальные уравнения, позволяющие учесть эти ошибки.
Уравнение состояния – это математическое описание динамики системы, включающее в себя положение, скорость, угловую скорость и их производные. Фильтр Калмана, как я уже упоминал, – это мощный инструмент для оценки состояния системы, который позволяет минимизировать влияние шума и накапливаемых ошибок. Настройка параметров фильтра Калмана – это, кстати, отдельная сложная задача, требующая опыта и понимания особенностей конкретной системы.
Проблемы точности и методы их решения
Постоянная проблема – это дрейф гироскопов. Даже самые современные гироскопы имеют небольшую погрешность, которая со временем накапливается, приводя к сдвигу ориентации. Решение – периодическая калибровка и использование алгоритмов компенсации дрейфа. Иногда применяется групповая калибровка, когда измеряются погрешности нескольких гироскопов и они вычитаются из общего результата. Но и это не всегда дает 100% гарантию.
Еще одна проблема – это влияние внешних возмущений: вибраций, температурных изменений, гравитационных аномалий. Для снижения влияния вибраций используются специальные алгоритмы фильтрации и демпфирующие элементы. Температурные датчики используются для компенсации температурных изменений в датчиках. Гравитационные аномалии учитываются в математической модели системы.
Пример из практики: разработка для беспилотников
В нашей компании, ООО Ухань Ликоф Технологии, мы разрабатывали ИНС для беспилотных летательных аппаратов. Особенность задачи – высокая динамика движения и наличие сильных вибраций. Мы использовали оптические гироскопы и акселерометры высокого класса, а также разработали собственный алгоритм фильтрации данных, основанный на фильтре Калмана с адаптивными параметрами. Важным этапом было тестирование системы в реальных условиях полета, что позволило выявить и устранить ряд проблем. Было несколько неудачных попыток с применением слишком простых алгоритмов – дрейф системы становился критическим, и БПЛА терял ориентацию.
Ключевым моментом оказалось не только качество оборудования, но и грамотная обработка данных. Разработка эффективного алгоритма фильтрации, учитывающего особенности конкретной аппаратуры и условий эксплуатации, позволила достичь требуемой точности позиционирования. Использовали программные пакеты, такие как MATLAB и Simulink, для моделирования и тестирования алгоритмов. Оптимизация вычислительных затрат тоже была важной задачей, особенно для БПЛА с ограниченной мощностью.
Современные тенденции и перспективы развития
Сейчас активно развивается направление интеграции ИНС с другими системами навигации, такими как GPS и IMU (Inertial Measurement Unit). Это позволяет создавать гибридные системы, сочетающие преимущества различных методов определения положения. Например, использование GPS для начальной ориентации и корректировки дрейфа ИНС.
Также перспективным направлением является применение искусственного интеллекта и машинного обучения для улучшения точности и надежности ИНС. Например, можно использовать нейронные сети для калибровки датчиков и прогнозирования дрейфа. Разработка более компактных и энергоэффективных датчиков – это тоже важная задача, особенно для портативных устройств.
Особенности производителей ИНС
Среди производителей инерциальных навигационных систем можно выделить несколько ключевых игроков: компании из США (например, NovAtel, L3Harris), Европы (например, компанию Applanix, сейчас часть NovAtel), и, конечно, Китай (например, Beidou Navigation, некоторые компании, такие как ООО Ухань Ликоф Технологии, занимаются разработкой и производством). Каждый производитель имеет свои особенности и специализацию. Некоторые компании ориентированы на разработку высокоточных систем для авиации и космонавтики, другие – на более доступные решения для наземного транспорта и портативных устройств.
При выборе производителя систем позиционирования важно учитывать требования к точности, надежности, стоимости и условиям эксплуатации. Необходимо тщательно изучить техническую документацию, провести тестирование и, по возможности, получить рекомендации от других пользователей. Иногда лучше обратиться к производителю, имеющему опыт работы с аналогичными задачами.
В заключение, хочу сказать, что инерциальные навигационные системы – это сложная и многогранная область. Успешная разработка и производство ИНС требует глубоких знаний математики, электроники, механики и программирования. И, конечно, большого опыта и понимания особенностей конкретной задачи.
Соответствующая продукция
Соответствующая продукция
Самые продаваемые продукты
Самые продаваемые продукты-
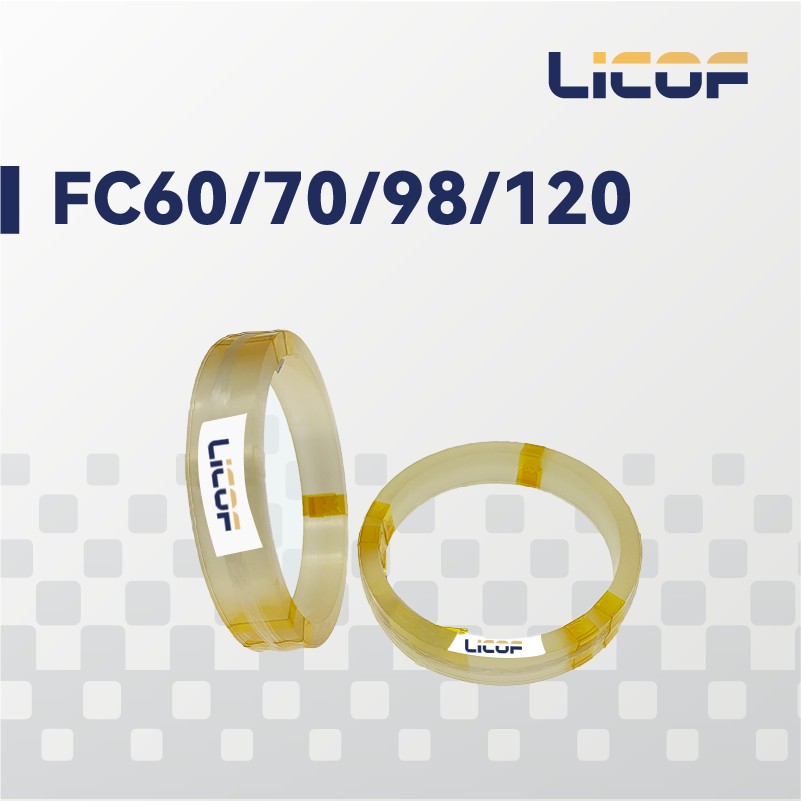 Поляризационно-сохраняющая волоконно-оптическая катушка FC60/70/98/120
-
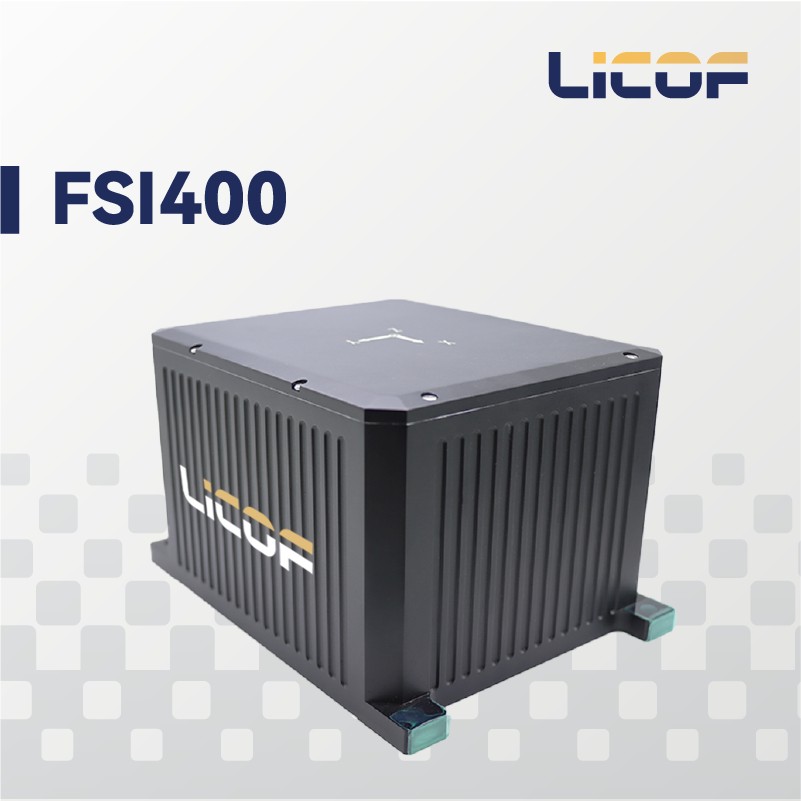 Волоконно-оптическая бесплатформенная инерциальная/спутниковая комбинированная навигационная система FSI400
-
 Оптический приёмный модуль PIN-FET
-
 Помехозащищённый GNSS-приемник 1400FA
-
 Волоконно-оптические изделия с сохранением поляризации для устройств
-
 Устойчивый к высоким перегрузкам MEMS-инерциальный измерительный блок HG100A
-
 Машина для перемотки оптического волокна FX02
-
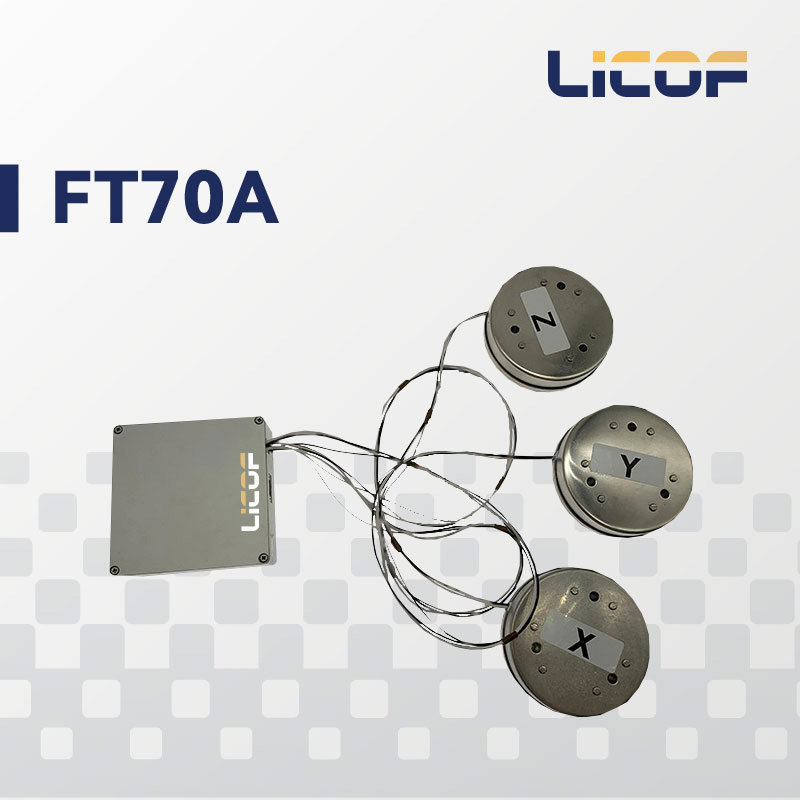 Трёхосевой интегрированный волоконно-оптический гироскоп FT70A
-
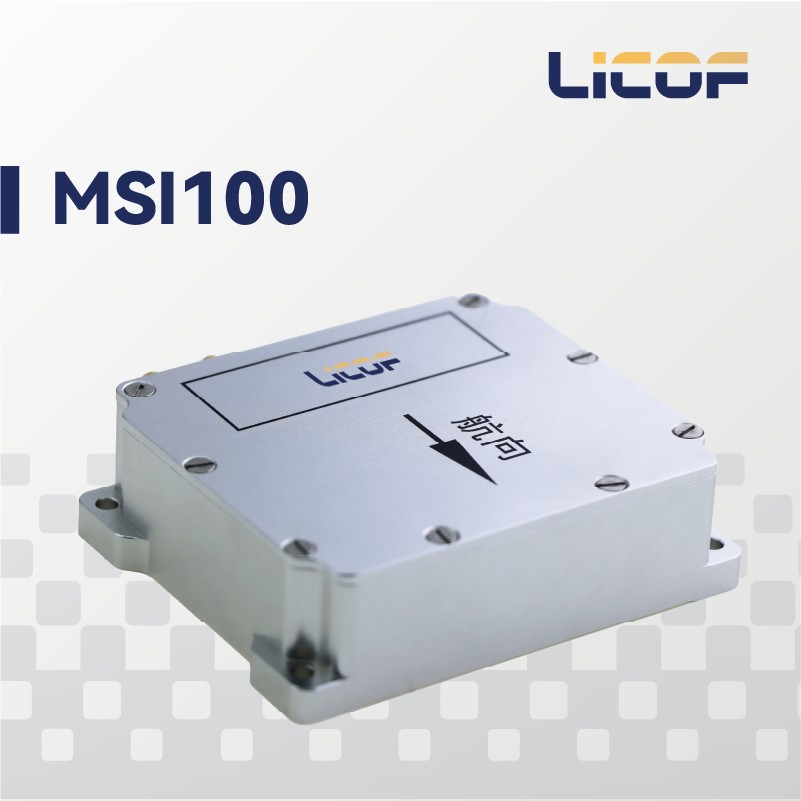 Система комбинированной навигации на базе MEMS MSI100
-
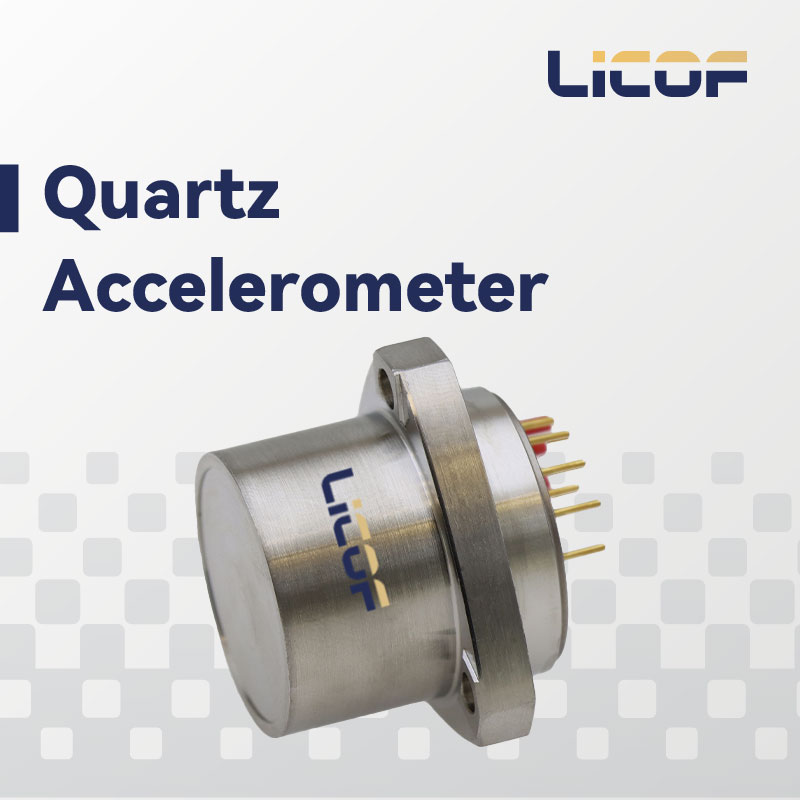 Кварцевый акселерометр
-
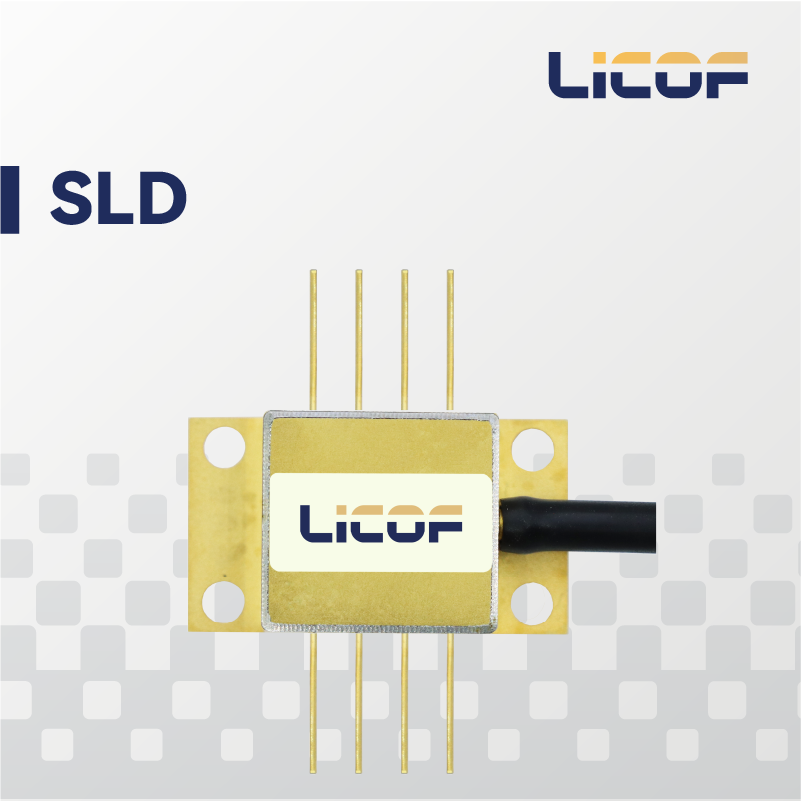 Сверхлюминесцентный диод SLD
-
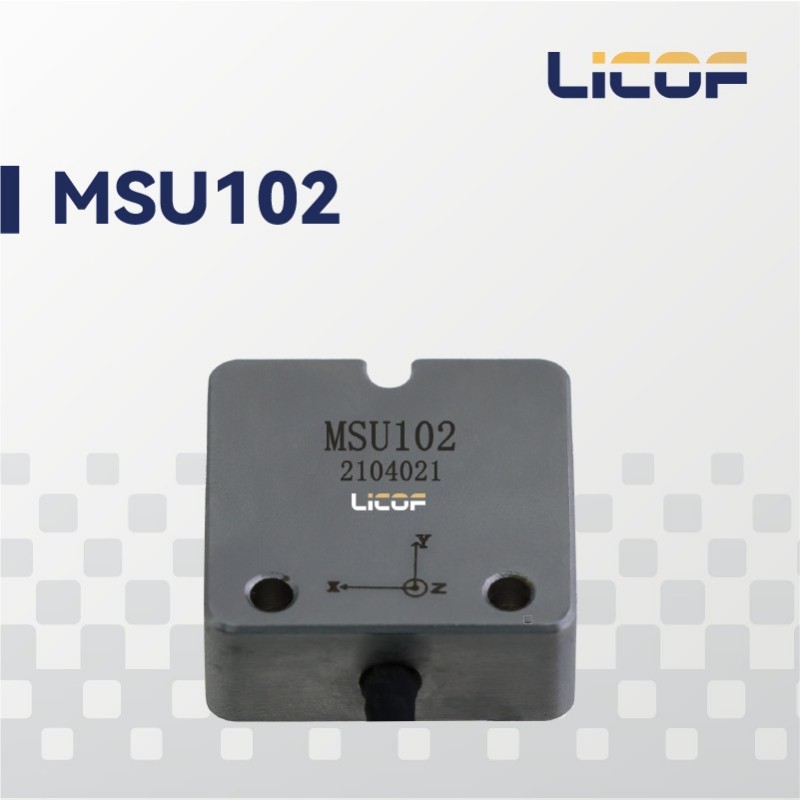 Высокоточный инерциальный измерительный модуль на базе MEMS MSU102
Связанный поиск
Связанный поиск- Бюджетная mems imu поставщики
- волоконный контур для FOG
- Приемник fog для бпла производитель
- Бюджетная mems imu производители
- Топовый гироскоп производитель
- Гироскопическое прицеливание поставщик
- Мэмс гироскоп производитель
- Трехосевой гироскоп поставщик
- Гироскоп прибор производители
- Для чего служит imu инерциальный измерительный блок поставщик