

МЭМС-гироскоп IMU
МЭМС-гироскоп и **IMU** стали неотъемлемой частью современной электроники. Их повсеместное распространение часто упускают из виду сложности, связанные с их внедрением и, что важнее, с интерпретацией данных. Многие воспринимают их как 'черный ящик', выдающий готовые данные о движении. Но, как и с любым сложным оборудованием, понимание принципов работы, особенностей калибровки и возможных погрешностей – это ключ к надежному и предсказуемому функционированию систем, основанных на этих сенсорах. Это не просто сбор данных, это инженерная задача, требующая внимательного подхода.
Что такое IMU и зачем он нужен?
IMU (Inertial Measurement Unit) – это, по сути, комплекс сенсоров, обычно включающий в себя акселерометр и гироскоп. С помощью акселерометра измеряются линейные ускорения, а гироскоп определяет угловую скорость. Вместе они позволяют определить ориентацию объекта в пространстве. Применение – безгранично: от стабилизации камеры в смартфонах и дронах до навигации в автономных транспортных средствах и робототехнике. В нашей компании, ООО Ухань Ликоф Технологии, мы постоянно сталкиваемся с разными задачами, требующими точных и надежных данных об ориентации. Это может быть от разработки навигационных систем для беспилотников до создания систем стабилизации для оптических устройств.
В отличие от старых систем, основанных на звёздных датчиках или GPS, **IMU** является автономным и может работать в условиях, где GPS недоступен (под землей, в помещениях). Это делает его критически важным для многих современных приложений. Однако, стоит сразу отметить, что данные **IMU** не идеальны. Они подвержены влиянию шума, дрейфа и других факторов, которые необходимо учитывать при разработке алгоритмов обработки данных.
Проблемы калибровки и дрейфа
Одной из главных проблем, с которыми мы сталкиваемся при работе с **IMU**, является калибровка. Многие производители предоставляют предустановленные значения, но они часто неточны для конкретной системы или применения. Необходима процедура калибровки для учета погрешностей сенсоров и компенсации дрейфа. Дрейф – это постепенное изменение показаний сенсора со временем, даже при отсутствии изменений в ориентации. Это особенно заметно в гироскопах, где дрейф может существенно влиять на точность измерения угловых скоростей, особенно в долгосрочной перспективе.
Мы используем различные методы калибровки, включая метод непрерывной калибровки (running calibration) и метод калибровки на основе данных о движении (motion-based calibration). Метод непрерывной калибровки позволяет компенсировать дрейф в режиме реального времени, но требует более сложных алгоритмов обработки данных. Калибровка на основе данных о движении, напротив, проще в реализации, но требует предварительного обучения системы на данных, полученных в различных условиях движения. Недавно мы работали над системой стабилизации камеры для дронов, и именно калибровка стала одним из ключевых факторов, повлиявших на конечную точность системы. Помню, сколько времени ушло на отладку алгоритма калибровки, пока не получили стабильные результаты. Иногда калибровка оказывается сложнее, чем разработка самой системы!
Выбор подходящего МЭМС-гироскопа
Выбор подходящего **МЭМС-гироскопа** зависит от конкретных требований приложения. Важные параметры, которые следует учитывать, включают в себя точность, стабильность, температурную стабильность, размер и энергопотребление. Для простых приложений достаточно недорогих и несложных сенсоров. Однако, для более требовательных приложений, таких как навигация в автономных транспортных средствах, необходимы более точные и стабильные сенсоры. Важно также учитывать тип гироскопа: MEMS гироскопы бывают различных типов (например, на основе микромеханических элементов, на основе тонкопленочных структур), каждый из которых имеет свои преимущества и недостатки.
В нашем случае, при выборе **МЭМС-гироскопа** для разработки новых роботов, мы уделяем особое внимание его температурной стабильности и устойчивости к вибрациям. Роботы часто работают в условиях, когда температура окружающей среды может сильно меняться, а вибрации могут влиять на точность измерений. Мы тщательно тестируем сенсоры в различных условиях, чтобы убедиться в их надежности и стабильности. ООО Ухань Ликоф Технологии сотрудничает с ведущими производителями сенсоров, такими как STMicroelectronics, Bosch Sensortec, чтобы обеспечить нашим клиентам доступ к самым современным и надежным решениям.
Примеры ошибок и их предотвращение
На практике часто встречаются ошибки, связанные с неправильной интерпретацией данных **IMU**. Одна из самых распространенных ошибок – это смешивание данных с акселерометра и гироскопа. Акселерометр измеряет ускорение, а гироскоп – угловую скорость. Важно правильно обрабатывать эти данные, чтобы избежать неверных результатов. Например, если вы используете данные акселерометра для определения ориентации объекта, вы должны учитывать влияние гравитации. Также важно учитывать влияние шума и дрейфа на данные **IMU**. Для уменьшения влияния шума можно использовать фильтры Калмана или другие методы фильтрации.
Я помню один случай, когда мы работали над системой стабилизации камеры для дрона. Оказывалось, что из-за неправильной интерпретации данных гироскопа, камера совершала нежелательные колебания. Пришлось пересмотреть алгоритм обработки данных и добавить фильтр Калмана для уменьшения влияния шума. Это потребовало много времени и усилий, но в итоге мы добились желаемого результата. Этот опыт научил нас тому, что необходимо тщательно анализировать данные **IMU** и учитывать возможные источники ошибок.
Будущее МЭМС-гироскопов и IMU
Технологии **МЭМС-гироскопов** и **IMU** продолжают развиваться. Разрабатываются новые типы сенсоров с более высокой точностью, стабильностью и энергоэффективностью. Улучшаются алгоритмы обработки данных, позволяющие компенсировать шум и дрейф. С появлением новых методов машинного обучения, такие как глубокое обучение, открываются новые возможности для обработки данных **IMU** и создания более сложных и интеллектуальных систем. Например, сейчас активно исследуются нейронные сети для моделирования дрейфа и более точной калибровки. Это открывает путь к созданию автономных систем, которые могут работать в сложных и динамичных условиях.
ООО Ухань Ликоф Технологии активно следит за развитием этих технологий и стремится внедрять их в свои разработки. Мы уверены, что в будущем **МЭМС-гироскопы** и **IMU** будут играть еще более важную роль в различных областях применения, от робототехники и беспилотной авиации до медицины и автомобильной промышленности.
Соответствующая продукция
Соответствующая продукция
Самые продаваемые продукты
Самые продаваемые продукты-
 Одноосевой волоконно-оптический гироскоп FS70
-
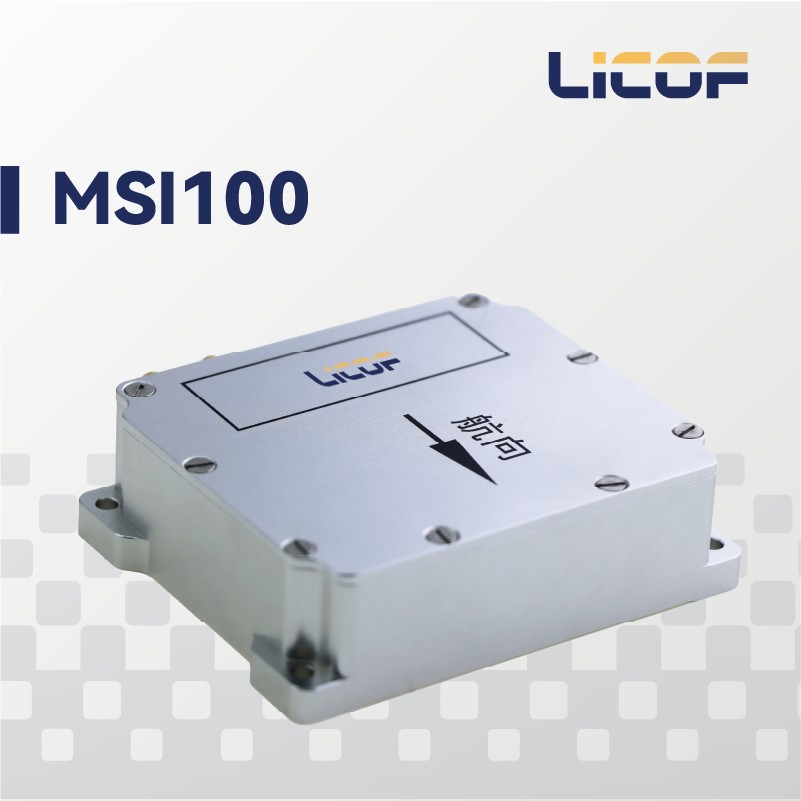 Система комбинированной навигации на базе MEMS MSI100
-
 974 нм НАСОС ЛАЗЕР
-
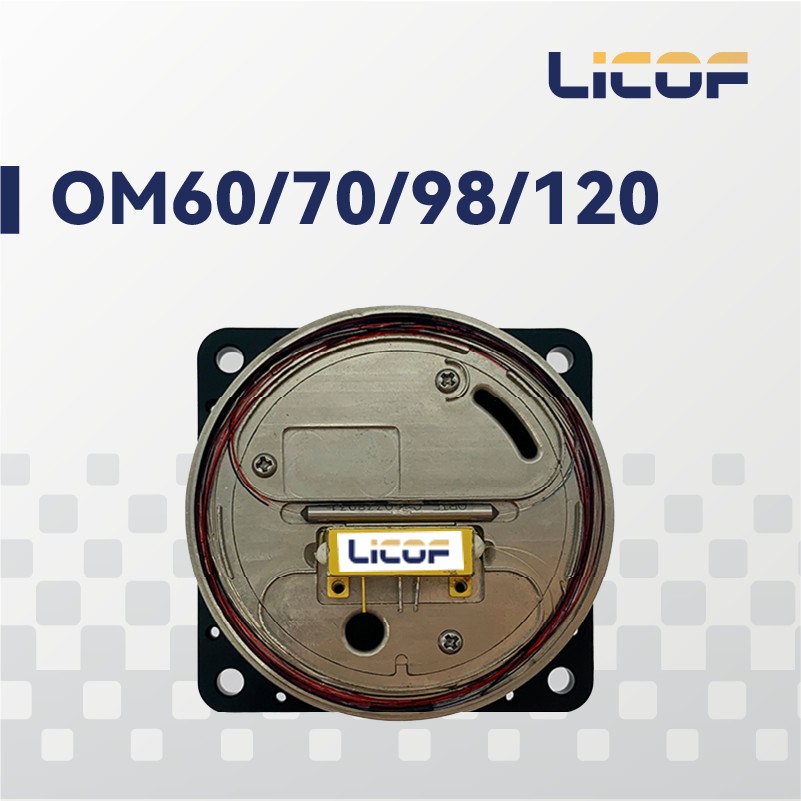 Оптический модуль волоконно-оптического гироскопа OM60/70/98/120
-
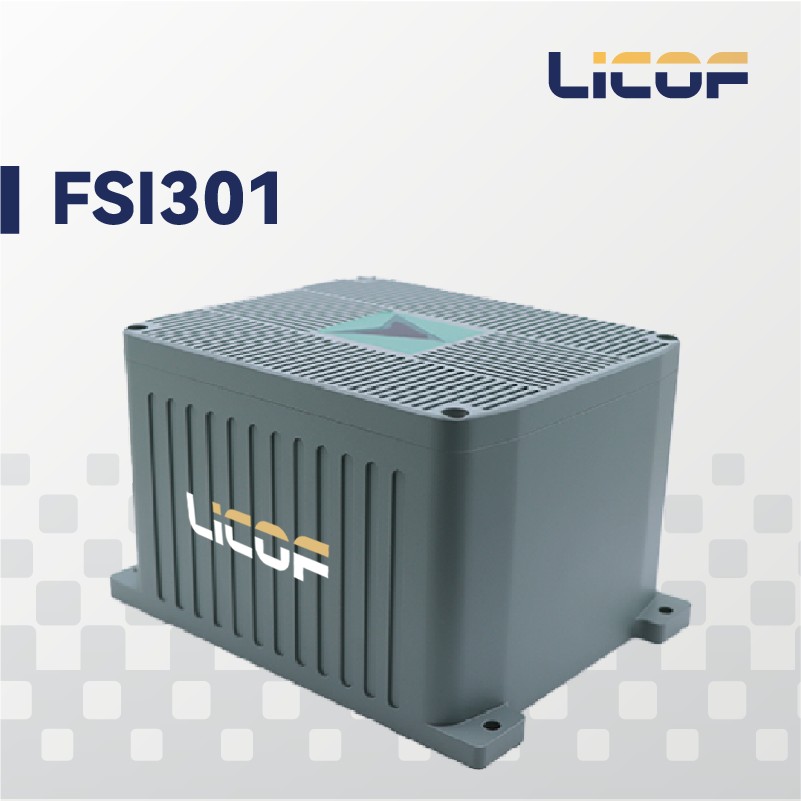 Волоконно-оптическая инерциальная/спутниковая комбинированная навигационная система FSI301
-
 Устойчивый к высоким перегрузкам MEMS-инерциальный измерительный блок HG100A
-
 Трёхосевой MEMS-гироскопический модуль MTG200
-
 Оптический приёмный модуль PIN-FET
-
 Одноосевой волоконно-оптический гироскоп FS98H
-
 Волоконно-оптическая бесплатформенная инерциальная/спутниковая комбинированная навигационная система FSI400
-
 Высокоточный инерциальный измерительный модуль на базе MEMS MSU102
-
 Поляризационно-сохраняющая волоконно-оптическая катушка FC60/70/98/120
Связанный поиск
Связанный поиск- Высокоточная imu для геодезии цена
- Точность гироскопа поставщики
- Движение гироскопа производители
- Волоконно-оптическое кольцо для обнаружения землетрясений цена
- Волоконный контур для fog цена
- Мэмс инс производитель
- 6 осевой гироскоп поставщик
- Цифровой гироскоп для дронов поставщики
- подключение гироскопа
- Решения для наведения по оптоволокну поставщики