

принцип работы инерциальных навигационных систем
Инерциальные навигационные системы (ИНС) – тема, с которой я столкнулся ещё в университете, но реальное понимание пришло не сразу. Часто встречается упрощенное представление, будто это просто 'машина, которая считает ускорение'. Это, конечно, правда, но лишь верхушка айсберга. По-настоящему полезное понимание требует погружения в детали – от выбора датчиков и алгоритмов фильтрации до борьбы с систематическими ошибками и калибровкой. На практике, как правило, возникает гораздо больше проблем, чем предполагается при проектировании.
Что такое инерциальная навигация? Краткий обзор
В своей основе, ИНС – это автономная навигационная система, определяющая положение, ориентацию и скорость объекта, основываясь на его инерциальных параметрах: ускорении и угловой скорости. Это значит, что она не требует внешних сигналов, таких как GPS, что делает ее ценной в ситуациях, когда спутниковая связь недоступна или ненадежна. Представьте себе подводную лодку, или беспилотник, планирующий маршрут в густом лесу – в этих случаях ИНС – единственный способ сохранить ориентацию и траекторию.
Принцип работы довольно прост: используются акселерометры для измерения линейного ускорения по трем осям и гироскопы для измерения угловой скорости вокруг этих осей. Данные от этих датчиков интегрируются во времени, чтобы получить изменения положения и ориентации. В итоге получается оценка текущего местоположения и скорости, относительно исходной точки. Но тут сразу возникает проблема – датчики не идеальны и подвержены ошибкам, которые накапливаются с течением времени.
Датчики: сердце системы
Выбор датчиков критичен для точности и надежности ИНС. В современном мире используются различные типы акселерометров и гироскопов: пироэлектрические, MEMS, волоконно-оптические. MEMS-гироскопы сейчас очень популярны благодаря своей компактности и низкой стоимости, но они часто страдают от дрейфа – постепенного сдвига показаний со временем. Это один из основных источников погрешностей в ИНС.
Мы однажды работали над системой для дрона, предназначенного для работы в закрытых помещениях. Выбрали MEMS-гироскопы, рассчитывая на их доступность и малый вес. Но после нескольких тестов выяснилось, что дрейф гироскопов в условиях вибрации дрона оказывается неприемлемо высоким. Пришлось переходить на более дорогие, но стабильные волоконно-оптические гироскопы. Это, конечно, увеличило стоимость проекта, но в конечном итоге обеспечило надежную работу.
Фильтрация и интеграция данных
Интеграция данных от датчиков напрямую связана с проблемой накопления ошибок. Простое интегрирование ускорений и угловых скоростей приводит к быстрому увеличению погрешности. Поэтому используются различные фильтры, такие как фильтр Калмана, для оценки состояния системы на основе оценки ошибок датчиков и модели движения объекта. Фильтр Калмана – мощный инструмент, но его настройка требует глубокого понимания динамики системы и характеристик датчиков.
На практике, настройка фильтра Калмана – это итеративный процесс, требующий экспериментов и анализа данных. Необходимо подобрать оптимальные коэффициенты фильтра, учитывая различные источники ошибок. Один из распространенных 'трюков' – использование обучающих данных, собранных в реальных условиях эксплуатации, для калибровки фильтра. Иначе система может вести себя совершенно непредсказуемо, особенно при резких маневрах.
Калибровка и компенсация ошибок
Даже самые лучшие датчики требуют калибровки. Необходимо определить систематические ошибки, такие как смещение нуля или нелинейность, и компенсировать их. Калибровка – это не одноразовое мероприятие, а непрерывный процесс, особенно в условиях меняющихся температур и вибраций.
Мы в ООО Ухань Ликоф Технологии разработали систему автоматической калибровки для наших ИНС. Она позволяет автоматически определять и компенсировать смещение нуля и нелинейность акселерометров и гироскопов. Система использует алгоритм на основе кусочно-полиномиальной регрессии, который обеспечивает высокую точность и скорость калибровки. Сайт компании подробно рассказывает о наших решениях в этой области.
Проблемы и перспективы
Помимо дрейфа датчиков и ошибок интеграции, ИНС подвержены влиянию внешних факторов, таких как вибрации, электромагнитные помехи и температурные изменения. Особенно сложной задачей является компенсация нелинейностей и внешних возмущений.
Современные исследования в области ИНС направлены на разработку новых типов датчиков, таких как микрокатушечные гироскопы и MEMS-акселерометры с улучшенными характеристиками. Также активно развиваются методы адаптивной фильтрации и искусственного интеллекта для повышения точности и надежности ИНС. В будущем, можно ожидать появления более компактных, дешевых и точных инерциальных навигационных систем, которые будут использоваться во все большем количестве приложений.
Случай из практики: от теории к практике
Есть история, как мы пытались улучшить точность нашей ИНС для беспилотника. Теоретически, все расчеты были верны, но в реальных полетах система давала значительные отклонения. Мы долго копались в коде, анализировали данные, и в итоге выяснили, что проблема была в неверном выборе координат для интегрирования данных от гироскопа. Небольшая ошибка в системе координат привела к существенному сдвигу в результатах, что и создавало иллюзию высокой погрешности. Это был ценный урок – даже самая совершенная теория бесполезна без тщательной проверки на практике.
В конечном итоге, успешная работа с принцип работы инерциальных навигационных систем требует комплексного подхода, включающего в себя глубокие знания физики, математики, электроники и программирования. Нужно быть готовым к тому, что решение проблем – это большая часть работы, и что постоянное совершенствование системы – это непрерывный процесс.
Соответствующая продукция
Соответствующая продукция
Самые продаваемые продукты
Самые продаваемые продукты-
 Одноосевой MEMS-гироскоп
-
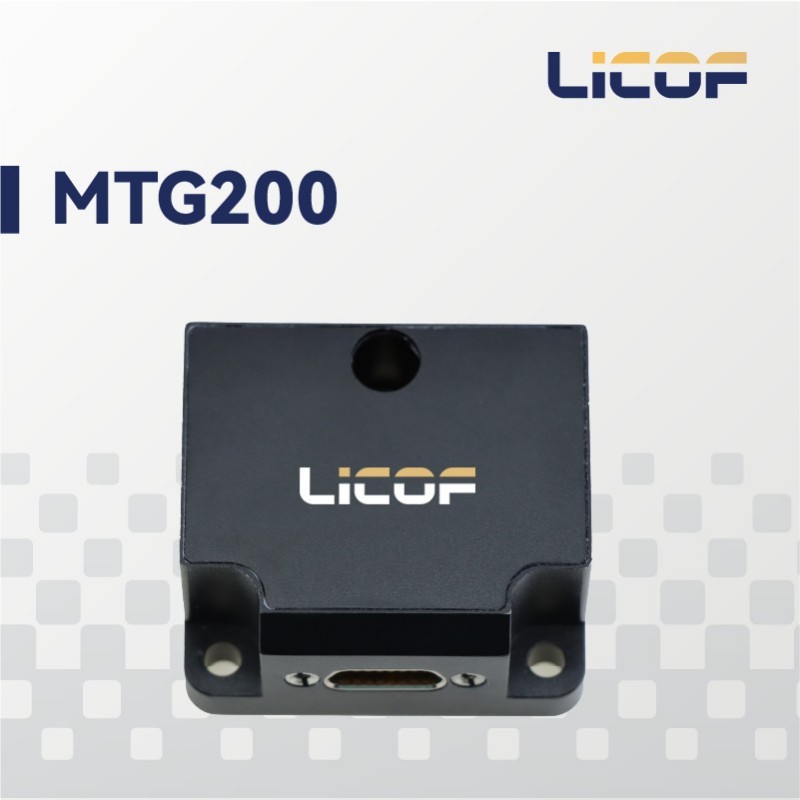 Трёхосевой MEMS-гироскопический модуль MTG200
-
 Оптический приёмный модуль PIN-FET
-
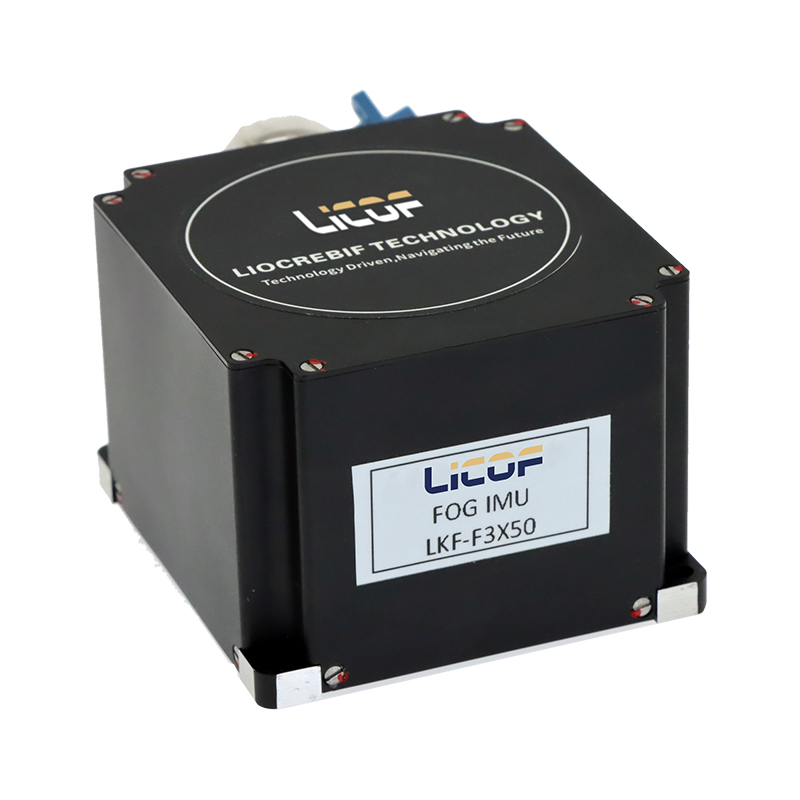 Трёхосевой волоконно-оптический гироскопический измерительный модуль F3X50/01A
-
 Высокоточный Промышленный Трехосевой Чиповый Акселерометр
-
 Оптический комплект для волоконно-оптического гироскопа FOG
-
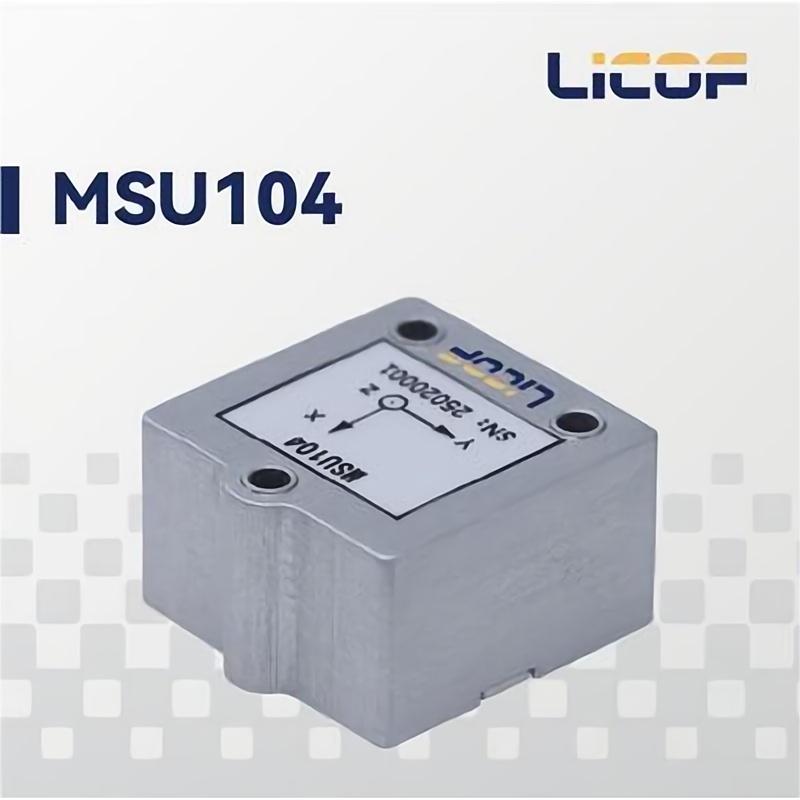 MSU104 Высокоточный инерциальный измерительный блок MEMS
-
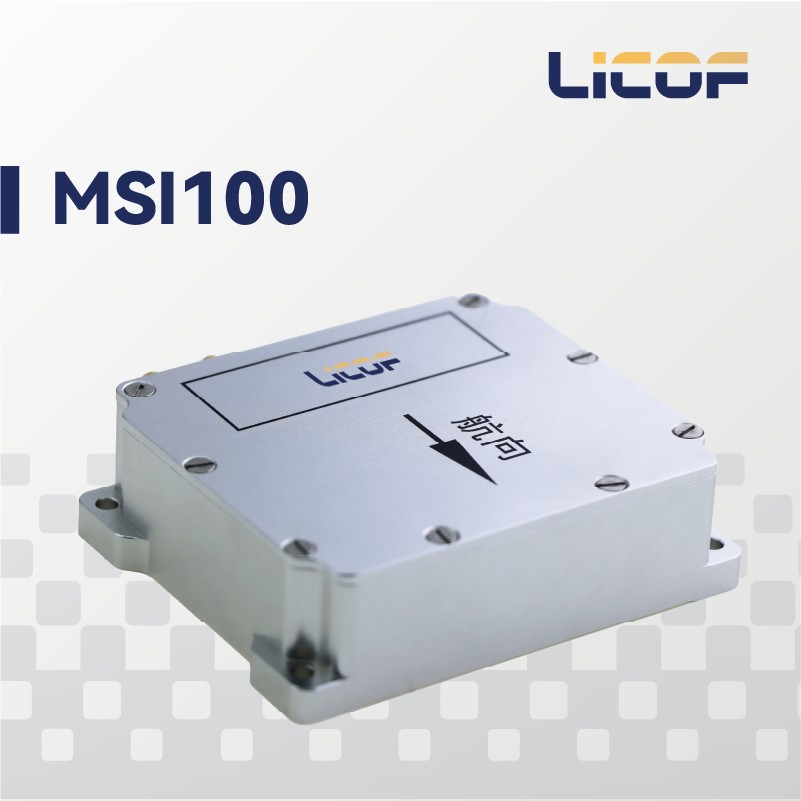 Система комбинированной навигации на базе MEMS MSI100
-
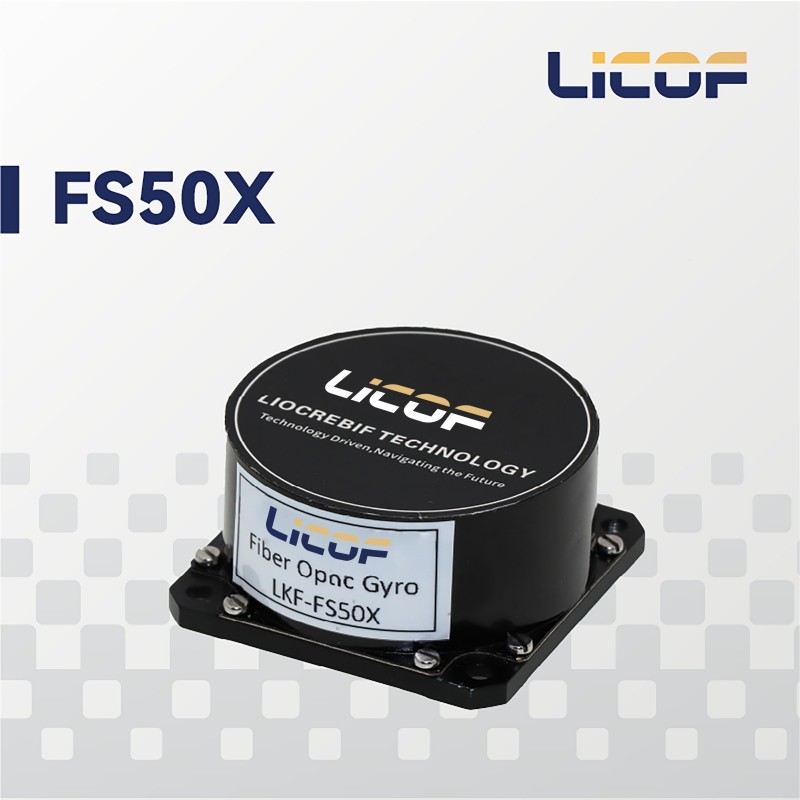 Одноосевой волоконно-оптический гироскоп FS50X
-
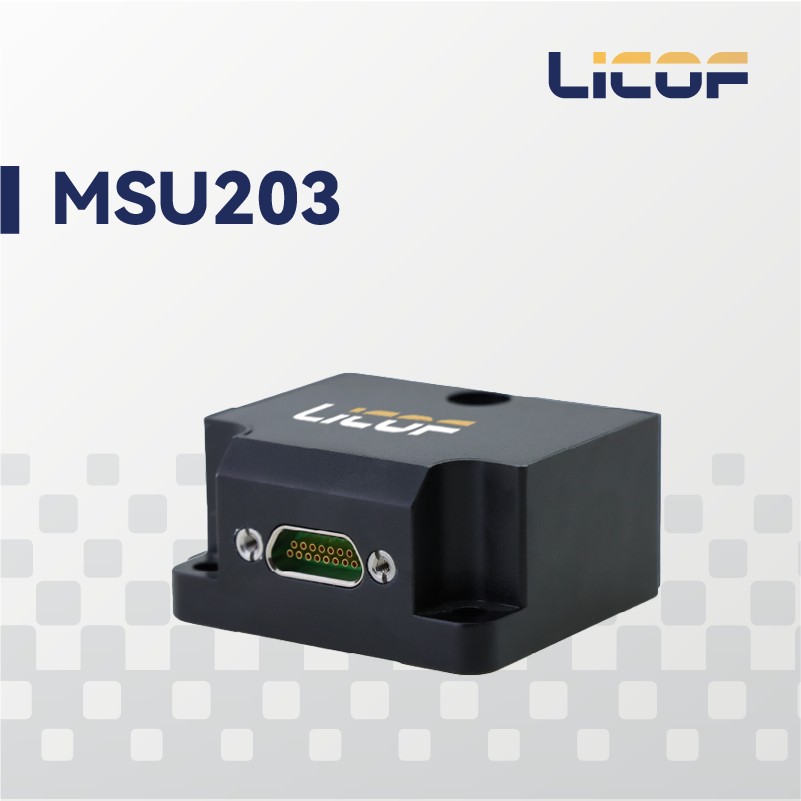 Высокоточный MEMS-инерциальный измерительный блок MSU203
-
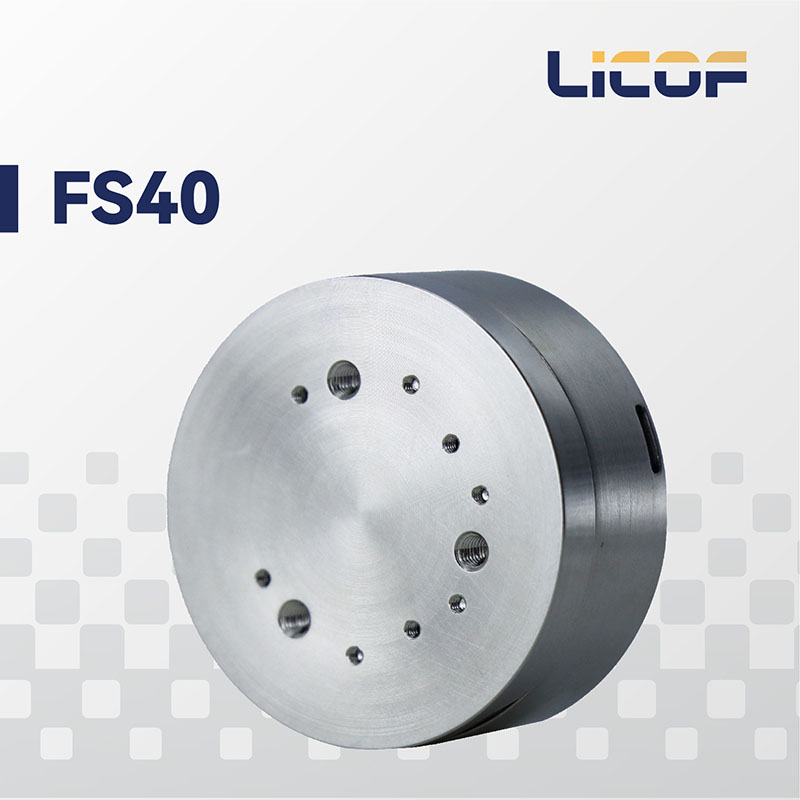 Одноосевой кремниевый гироскоп LKF-FS40 низкой и средней точности
-
 Кварцевый акселерометр
Связанный поиск
Связанный поиск- Mems датчик ускорения ±10g поставщик
- Обзор гироскопов производитель
- Навигационная система для автономных машин цена
- Высокоточная ins для морской навигации поставщики
- Гироскоп в дроне цена
- Двухантенная gnss ins поставщик
- Бесплатформенная инерциальная навигационная система цена
- Тест вибрации акселерометра производители
- станок для намотки волокна
- INS с GNSS приемником