

принцип функционирования ИНС
Пожалуй, чаще всего при разговоре об ИНС (инерциальной навигационной системе) акцент делается на математической составляющей, на сложных алгоритмах фильтрации и интеграции данных с датчиков. И это, безусловно, важно. Но, на мой взгляд, зачастую упускается из виду ключевой аспект – физику и практическую реализацию. Люди склонны думать об ИНС как о чем-то исключительно программном, о 'черном ящике', выдающем точные координаты. А это совсем не так. Возьмите, к примеру, работу с гироскопами: кажущаяся простота показаний быстро превращается в сложную задачу, когда дело доходит до учета влияния вибраций, температурных перепадов, и, конечно, ошибки калибровки. Этот вопрос, кстати, мы на практике решали регулярно, и, скажу прямо, ошибки калибровки часто оказывались самым неожиданным и сложным 'монстром' в системе.
Что такое ИНС в двух словах (и почему это не просто программа)
Для начала, напомню: ИНС – это устройство, определяющее положение и ориентацию объекта в пространстве без внешних сигналов (GPS, радиомаяки и т.д.). В своей основе ИНС использует инерциальные датчики, такие как акселерометры и гироскопы, для измерения ускорения и угловой скорости объекта. Интегрируя эти измерения во времени, система вычисляет изменение положения и ориентации. Важно понимать, что это не прямое измерение координат, а кумулятивное вычисление. Ошибка в измерении, пусть даже очень маленькая, со временем накапливается и приводит к 'дрейфу' – постепенному отклонению от реального положения. Именно поэтому критически важно использовать высокоточные датчики и эффективные алгоритмы фильтрации для минимизации дрейфа.
И, да, это не просто программа. Нельзя просто взять готовую библиотеку и получить работающую систему. Каждая ИНС – это уникальный комплекс аппаратного и программного обеспечения, спроектированный с учетом специфики конкретного применения. Например, ИНС для морской навигации и ИНС для беспилотных летательных аппаратов (БПЛА) будут существенно отличаться по требованиям к точности, размеру, весу и энергопотреблению. ООО Ухань Ликоф Технологии, как производитель навигационных технологий, именно этим занимается: разрабатываем системы, адаптированные под конкретные задачи клиентов. licofgyro.ru – наш сайт, там можно ознакомиться с нашими продуктами.
Акселерометры и гироскопы: сердце и душа ИНС
Акселерометры измеряют линейное ускорение по трем осям (X, Y, Z), а гироскопы – угловую скорость вокруг этих же осей. Современные акселерометры и гироскопы, как правило, основаны на микромеханических системах (MEMS) – миниатюрных датчиках, изготовленных по технологиям микроэлектроники. Это позволяет добиться небольших размеров, низкого энергопотребления и высокой надежности. Однако, несмотря на это, они подвержены различным помехам и ошибкам.
Одной из основных проблем является дрейф гироскопов. Даже в идеальных условиях, гироскопы со временем накапливают ошибки, что приводит к 'сбиванию' ориентации. Для решения этой проблемы используются различные методы, такие как компенсация дрейфа, алгоритмы фильтрации Калмана и интегрирование с другими датчиками (например, с магнитометром или GPS).
Проблемы в реальной эксплуатации: практический опыт
В нашей практике часто возникала проблема с влиянием электромагнитных помех на работу ИНС. Например, при работе вблизи мощных источников электромагнитного излучения (например, электростанций или промышленных предприятий) показания датчиков могли существенно искажаться. В таких случаях приходилось использовать специальные экранирующие корпуса и фильтры для подавления помех.
Еще один распространенный вопрос – это температурная стабильность. Температура окружающей среды влияет на характеристики датчиков, что приводит к появлению ошибок. Поэтому необходимо использовать датчики с низким температурным дрейфом и тщательно контролировать температуру ИНС. Для этого мы применяем системы активного терморегулирования.
Алгоритмы фильтрации: борьба с дрейфом
Как я уже говорил, накопление ошибок – это основная проблема ИНС. Для борьбы с этим эффектом используются различные алгоритмы фильтрации. Самым популярным является фильтр Калмана – рекурсивный алгоритм, который позволяет оценивать состояние системы (положение и ориентацию) на основе измерений с датчиков и модели движения объекта. Фильтр Калмана учитывает как шум измерений, так и ошибки модели, что позволяет добиться высокой точности оценки.
Однако, фильтр Калмана – это не панацея. Он требует точной настройки параметров и может быть чувствителен к ошибкам модели. В некоторых случаях используются более сложные алгоритмы фильтрации, такие как фильтр частиц или фильтр Бесселя, которые обеспечивают лучшую устойчивость к шуму и ошибкам модели. Выбор конкретного алгоритма зависит от требований к точности и надежности ИНС.
Заключение
Работа с ИНС – это непростая задача, требующая глубокого понимания физики, математики и электроники. Это не просто установка готового модуля, а комплексная разработка и отладка системы, учитывающая множество факторов. Постоянно появляются новые технологии и алгоритмы, которые позволяют повышать точность и надежность ИНС. Но, несмотря на это, основные принципы работы ИНС остаются неизменными: точные измерения, эффективная фильтрация и учет влияния внешних факторов. В ООО Ухань Ликоф Технологии мы стараемся сочетать передовые технологии с практическим опытом, чтобы создавать надежные и эффективные ИНС, отвечающие потребностям наших клиентов.
Соответствующая продукция
Соответствующая продукция

Самые продаваемые продукты
Самые продаваемые продукты-
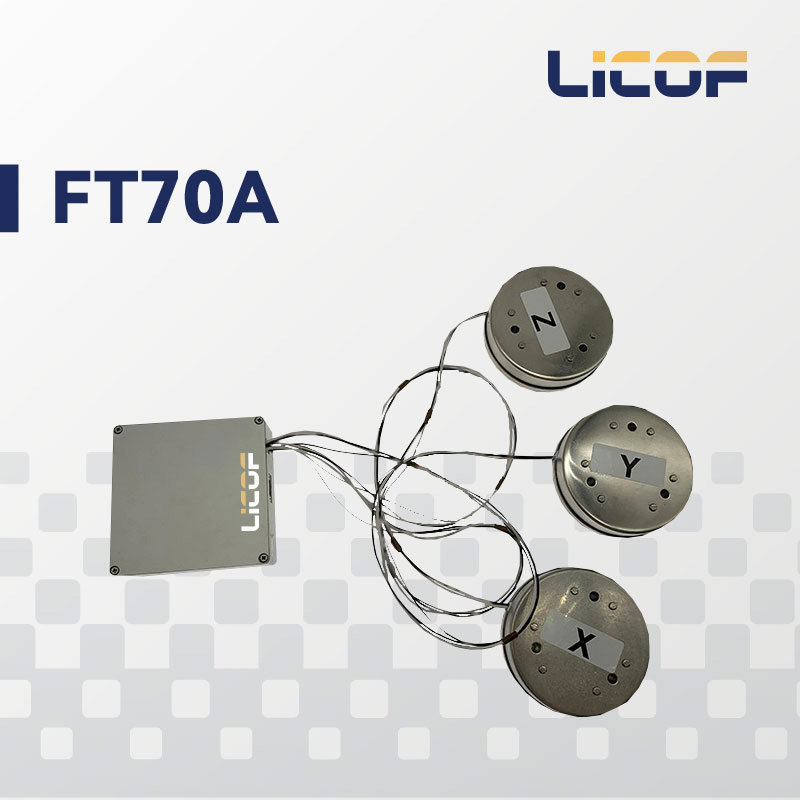 Трёхосевой интегрированный волоконно-оптический гироскоп FT70A
-
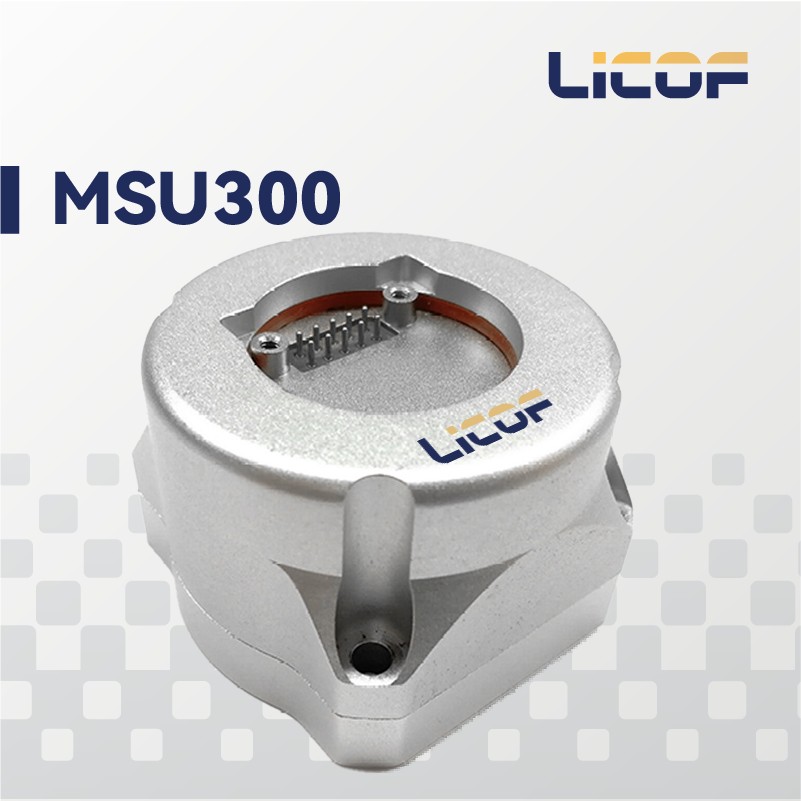 Высокоточный MEMS-инерциальный измерительный блок MSU300
-
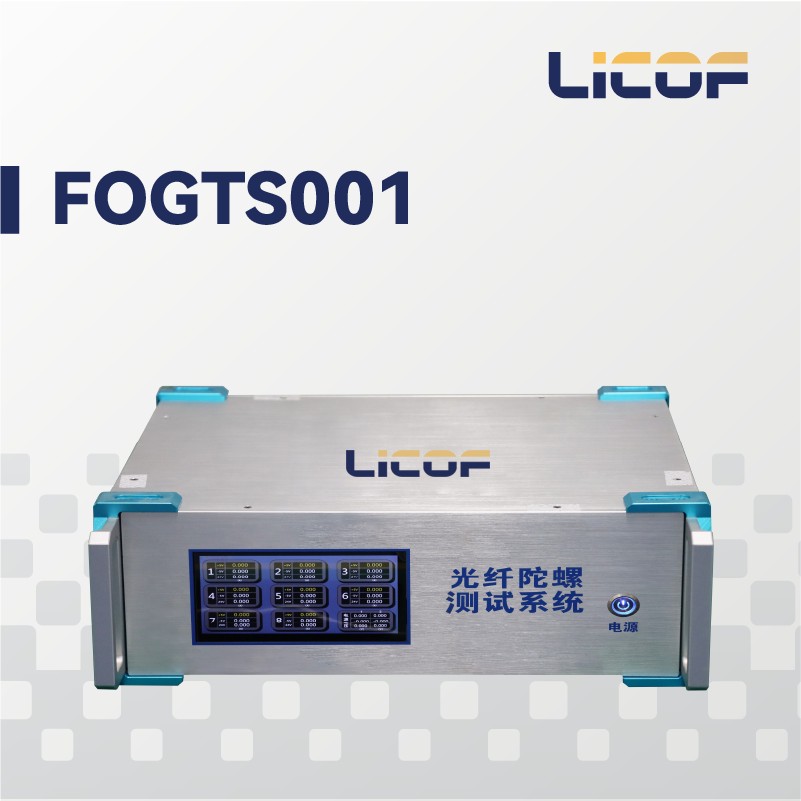 Многоканальная система тестирования волоконно-оптических гироскопов FOGTS001
-
 974 нм НАСОС ЛАЗЕР
-
 Волоконно-оптическая инерциальная/спутниковая комбинированная навигационная система FSI301
-
 Многофункциональный интегрированный Y-образный волноводный модулятор MIOC
-
 Машина для намотки волоконно-оптических катушек серии RH
-
 Волоконно-оптические изделия с сохранением поляризации для устройств
-
 Высокоточный MEMS-инерциальный измерительный модуль MSU301
-
 Трёхосевой MEMS-гироскопический модуль MTG200
-
 Кварцевый акселерометр
-
 Поляризационно-сохраняющая волоконно-оптическая катушка FC60/70/98/120
Связанный поиск
Связанный поиск- Гироскоп и барометр производитель
- Волоконно-оптический контур для гидрофона
- Волоконно-оптический гироскоп imu поставщики
- Mems датчик ускорения ±10g цена
- Рекомендации по инерциальной навигационной системе поставщик
- Сенсорный гироскоп цена
- Три гироскопа производитель
- IMU для беспилотников
- сенсорный гироскоп
- Автоматическая намотка волокна производители